


ベクトルインバータで同定格出力の新しいモータに交換し、パラメータを再同定せずに負荷運転を行うと、低速トルク不足、過負荷時の電流過大、モータ異常昇温などの不具合が発生する可能性がある。
このような場合、技術者は通常モータパラメータのオートチューニングを再実行する。
誘導電動機において、固定子抵抗はベクトル制御上の重要パラメータである。モータモデルの精度に影響を与えるだけでなく、低速域の磁束推定やトルク制御性能にも関わる。
興味深いことに、一部の静止形オートチューニングアルゴリズムでは、電圧と電流を 1 回測定して抵抗を直接算出するのではなく、注入電流を変化させ、2 点または複数の動作点のデータを取得し、変化量から抵抗を計算する。
ここに見落とされがちな課題が生まれる。
センサーの定格レンジが数百アンペアであっても、チューニング時の 2 回の電流差が数十アンペアしかない場合、計算結果を左右するのは、単回測定がレンジをカバーできるかどうかではなく、2 回の測定値の差分を正確に検出できるかどうかになる。
誘導電動機の静止形オートチューニングの重要な任務の一つが固定子抵抗の同定である。
代表的な手法として、モータ巻線に直流電流を注入し、電流が安定した後に電圧・電流データを取得し、電圧電流関係から抵抗を算出する方式がある。
理想的な状況では抵抗はオームの法則に従う。
\(U = R \times I\)
しかし実際のインバータは理想的な電圧源ではない。パワーデバイスのオン電圧降下、デッドタイムの影響、母線電圧変動、測定経路の誤差などが、モータ巻線に実際に印加される電圧に影響を及ぼす。
1 つの動作点だけで抵抗を計算すると、これらの要因がそのまま計算結果に混入する。
そのため一部のオートチューニングアルゴリズムでは、2 つの異なる電流動作点を選択し、それぞれ対応する電圧を測定し、2 点の傾きから抵抗を算出する。
2 回の試験の間でほぼ一定の共通電圧誤差\(U_e\)が存在すると仮定すると、下記のように表せる。
1 回目の測定:
\(U_1 = R_{eq} \times I_1 + U_e\)
2 回目の測定:
\(U_2 = R_{eq} \times I_2 + U_e\)
2 式の差を取ると:
\(U_2 - U_1 = R_{eq} \times (I_2 - I_1)\)
これより等価抵抗が求まる。
\(R_{eq} = \frac{U_2-U_1}{I_2-I_1}\)
三相対称星形巻線、特定の単相試験結線条件において、試験回路の等価抵抗\(R_{eq}\)は 2 倍巻線抵抗と半分の巻線抵抗の組み合わせに対応する場合、
\(R_{eq}=1.5 \times R_s\)
よって固定子抵抗:
\(R_s=\frac{U_2-U_1}{1.5\times(I_2-I_1)}\)
ここでのポイントは、2 回の測定で共通する加算的な誤差\(U_e\)が、差分演算によって相殺される点である。
ただし全ての誤差が除去できるわけではない。パワーデバイスの電圧降下やデッドタイムの影響は、電流、温度、スイッチ状態によって変化する。差分演算で誤差を抑圧できるのは、2 回の試験中に安定している共通誤差のみである。
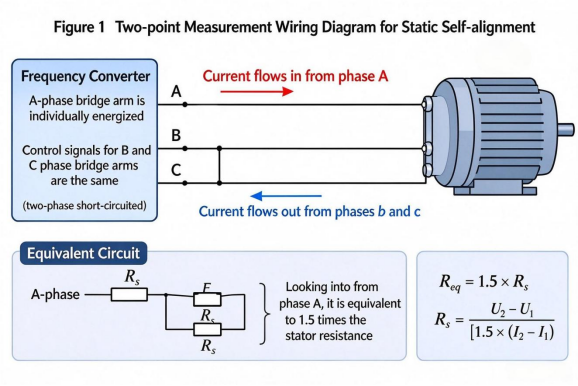
【図 1 静止オートチューニング 2 点測定結線模式図|画像配置位置】 説明:インバータ A 相アーム単独で加圧、B・C 相アームの制御信号を同一にして 2 相短絡。電流は A 相からモータへ流入、b,c 相から流出する。等価回路より A 相から見た等価抵抗は 1.5 倍の単相固定子抵抗となる。
あるインバータのモータオートチューニングで、2 つの電流動作点を選定する例を考える。
1 回目:160A 2 回目:200A 2 回の電流差:40A
定格レンジ ±400A の電流センサーを使用した場合、2 つの動作点はそれぞれ定格電流の 40%、50% となる。
レンジのカバーという観点では特段問題はない。
しかし測定値の差分に注目すると別の課題が見えてくる。 40A はセンサー定格電流 400A のわずか 10% に過ぎない。
つまりセンサーは 160A と 200A を正確に測定する必要がある一方、抵抗同定の計算に実際に使われるのは2 回の測定の電流変化量 40Aとなる。
この二つは同じではない。単回測定は各動作点での出力精度を問うのに対し、2 点差分計算は2 点間の変化量を正確に捉えられるかを問う。
2 回の測定に共通する固定のゼロ点オフセットがあれば差分で相殺できる。しかしゲイン誤差が存在する場合、2 回の測定値の差分にも誤差が残る。
センサー出力と実電流の関係を次のように表現する。
\(I_m=(1+g)\times I + b\)
2 回の測定値の差を取ると、
\(I_{m2}-I_{m1}=(1+g)\times(I_2-I_1)\)
このように、固定のゼロ点オフセットbは相殺されるが、ゲイン誤差gは残存する。
つまりセンサーにゲインのずれがあると、計算上の電流変化量に比例した誤差が生じ、最終的に抵抗同定結果に影響を与える。
したがって 2 点法がセンサー精度に無関係なわけではなく、計算の中で誤差の出現の仕方が変わるだけである。
2 点傾き法において、電流測定誤差は主に下記 3 点に留意する必要がある。
第一にゲイン誤差である。 ゲイン誤差は各電流動作点の測定結果に比例して影響する。2 回測定の差分演算で安定したゼロ点オフセットは除去できても、比例誤差は除去できない。
実際の電流変化量が 40A であっても、測定経路にゲイン誤差があれば、得られる差分値もそれに応じて大きくまたは小さくなる。
第二に直線性である。 センサーの出力が電流に対して直線関係を保てるかどうかが、2 測定点間の傾きに影響する。
特に電流範囲が広く、動作点の間隔が大きい場合、定格点の精度指標だけで判断せず、使用する全区間での直線特性を確認する必要がある。
2 つの動作点がセンサー特性曲線の異なる領域にある場合、各点単体の測定誤差が小さく見えても、2 点間の傾きに誤差が生じる可能性がある。
第三に後段サンプリング回路の分解能である。
センサーの出力は、測定抵抗、信号調整回路、ADC を経てインバータのコントローラに取り込まれる。
例えば一次側電流が 40A 変化し、二次側電流変化が 10mA となる場合、20Ω の測定抵抗を使うと出力電圧変化は下記となる。
\(\Delta U=10\mathrm{mA} \times 20\Omega=200\mathrm{mV}\)
この電圧変化をコントローラが安定的に識別できるかは、後段回路のゲイン、ADC の実効分解能、基準電圧の安定性、ノイズ、サンプリングタイミングなどに依存する。
そのためセンサー単体の仕様だけでなく、センサーを含めた後段サンプリング経路全体で評価する必要がある。
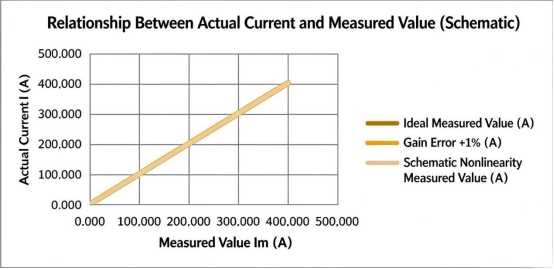
※原理説明のための数値であり、製品実測データではない。
実際の機器選定では技術者はセンサーの定格電流、精度、直線性、帯域幅を確認することが多い。これらは重要なパラメータではあるが、2 点差分計算を伴う用途では、総合精度の数値だけを参照するだけでは不十分である。
例えばあるセンサーが定格電流付近で総合精度 ±0.5% と記載されていても、任意の 2 点間の差分測定誤差が ±0.5% となるわけではない。
総合精度、ゲイン誤差、直線性誤差の定義と試験条件はそれぞれ異なるため、単純に加算したり、定格点の総合精度を差分測定の精度とみなしたりしてはならない。
モータオートチューニングのような用途では、下記項目を重点的に確認することを推奨する。
またオートチューニングでは注入電流が安定してからサンプリングを行うため、センサーの帯域幅や応答時間は重要ではあるが、帯域幅が高ければ抵抗同定精度が必ず向上するわけではない。
例として芯森電子 CR2A 400 H00 閉ループ電流センサーを挙げる。一次側定格電流 ±400A、最大測定電流 ±600A、二次側定格電流 ±100mA、巻数比 4000 である。
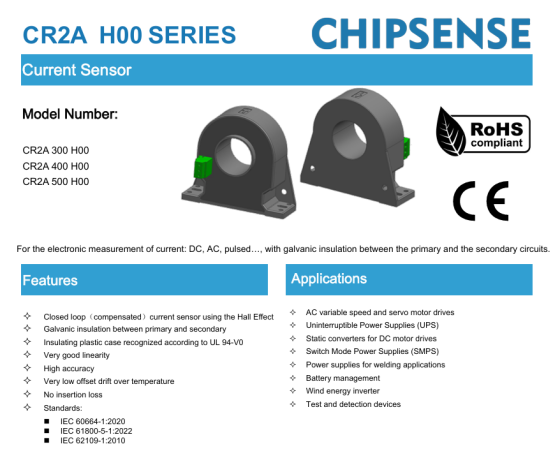
この機種は直線測定性能に優れ、仕様は感度誤差 ±0.2%、直線性誤差 ±0.1%(一次側定格電流基準)、定格電流時総合精度 ±0.5%、帯域幅 100kHz、応答時間代表値 0.5μs、最大値 1μs となっており、インバータの電流サンプリングの選定参考となる。
しかしモータオートチューニング用途では、実際の使用電流、測定抵抗、電源条件、後段サンプリング回路を踏まえた検証が必要となる。
先ほどの 40A の電流変化の例では、巻数比 4000 より二次側電流変化量は、
\(\Delta I_s = \frac{40\mathrm{A}}{4000}=10\mathrm{mA}\)
20Ω の測定抵抗を使用すると理論上の出力電圧変化は、
\(\Delta U=10\mathrm{mA} \times 20\Omega=200\mathrm{mV}\)
これは理想条件での計算例に過ぎない。実際の設計では測定抵抗の許容範囲、消費電力、センサー電源条件、昇温制限を確認し、この計算結果だけで抵抗値を決定してはならない。
さらにセンサー出力以降の信号調整、ADC サンプリング、デジタルフィルタリングも、制御アルゴリズムに渡されるデータ品質に影響する。
そのため電流センサー選定は、定格電流がモータ最大電流をカバーするかだけで判断せず、制御アルゴリズムが実際に使用する測定情報に基づき、経路全体の誤差と安定性を評価する必要がある。
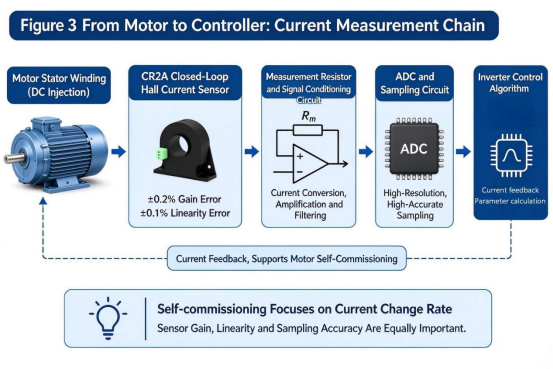 説明:モータ固定子巻線→閉ループホール電流センサー→測定抵抗・信号調整回路→ADC サンプリング回路→インバータ制御アルゴリズム。オートチューニングは電流の変化量に注目しており、センサーのゲイン、直線性とサンプリング精度が同等に重要である。
モータオートチューニングはインバータ内部のパラメータ同定機能に見えるが、背後にはモータモデル、パワーデバイス、電流サンプリング、電圧推定、制御アルゴリズムなど複数の要素が関わっている。
2 点法は 2 回の測定の間でほぼ不変な共通加算誤差を抑圧できる一方、ゲイン誤差、非直線誤差、2 回のサンプリングの間に発生するドリフトは除去できない。
このことから、電流センサー選定は最大電流がレンジ内に収まるかだけで判断してはならない。
2 点傾き計算を行う用途では、2 つの動作点の差分の測定能力にも注目する必要がある。センサーが直線領域で安定して出力できるか、後段回路がその変化量を正確に捉えられるかが、パラメータ同定結果を左右する。
レンジは測れるかどうかを決め、差分測定能力はアルゴリズムの要求を満たせるかどうかを決める。
これこそがモータオートチューニングにおいて、電流測定経路で重視すべきポイントである。