


地下鉄が駅に進入する際、運転士または制御システムがブレーキ指令を出力すると、牽引電動機は減速を開始する。乗客にとってはごく普通の停車動作だが、牽引システム内部では電動機の動作状態に変化が生じている可能性がある。
回生ブレーキ動作時、牽引電動機は電動状態から発電状態へ移行し、列車の運動エネルギーの一部を電気エネルギーに変換する。ここで問題が生じる。この電気エネルギーをどこへ送るのか。もし給電ネットワークが一時的に電力を受け入れられない場合、直流側の電圧が上昇し続けるが、これにどう対処するのか。
ここで地下鉄牽引システムの二つの重要な要素が関わってくる。ブレーキ抵抗は有効に回生できない余剰エネルギーの一部を消費する役割を担い、直流母線電圧の計測はブレーキ制御および関連保護戦略の重要な根拠となる。
従来の機械ブレーキは主に摩擦によって列車の運動エネルギーを熱に変換する。回生ブレーキはこのエネルギーを電気エネルギーに変換し、機械ブレーキの負荷を低減すると同時にエネルギー利用効率を高めようとする。
列車が減速すると、牽引電動機で発生した電気エネルギーは牽引コンバータを経由して直流側へ伝送される。このとき、この電力を牽引給電ネットワークへ回生し、他の列車またはシステム負荷で利用することができる可能性がある。
しかし回生には前提条件がある。架線または第三軌条給電システムが電力を受け入れ可能かどうかは、給電システムの構成、線路電圧、他列車の電力需要、車両および地上機器の制御戦略などに左右される。
給電ネットワークの受電能力が一時的に不足すると、電力を想定通りにすべて回生できなくなる。ブレーキ抵抗を搭載した車両の場合、条件が整えばブレーキ抵抗が作動し、電気エネルギーを熱へ変換する。
このプロセスを理解するには、直流母線電圧という重要なパラメータを確認する必要がある。
直流母線は牽引コンバータ内の主要な電力部を接続し、母線コンデンサはエネルギー変動をある程度緩衝する役割を持つ。回生ブレーキで発生した電力が、直流側で回生または消費可能な電力を上回ると、余剰エネルギーにより母線コンデンサの電荷が増加し、直流母線電圧が上昇する。
したがって母線電圧の変化は電気的状態を反映するだけでなく、その後のブレーキ制御動作にも関わる。
ブレーキ抵抗はブレーキ動作のたびに作動するわけではない。投入の可否は車両のブレーキ制御戦略と、その時点での直流側の状態に依存する。
一般的なブレーキチョッパを例に挙げる。直流母線電圧が設定された投入閾値に達すると、制御システムがチョッパ内部の電力スイッチ素子を駆動して導通させ、ブレーキ抵抗を回路に接続する。これにより電気エネルギーが熱に変換され、母線電圧の上昇を抑える。
電圧が解除閾値まで低下すると、制御システムは抵抗ブレーキの動作を調整または停止する。具体的な閾値、ヒステリシス区間、制御方式は車両の回路トポロジーおよび制御設計によって定められる。
周期的なスイッチング制御を採用する場合、チョッパは電力素子の導通デューティ比を調整し、一定時間あたりブレーキ抵抗が負担する平均電力を変化させる。導通デューティ比が大きいほど、その周期内で抵抗が消費するエネルギーは大きくなるのが一般的だが、実際の調整関係は回路構成と制御方式に依存する。
抵抗ブレーキ回路において、抵抗値がほぼ一定で両端電圧を$U_R$とすると、抵抗が消費する瞬時電力は次の式で表される。 $$P_R=\frac{U_R^2}{R}$$
この式から、ブレーキ抵抗はシステムの電圧、電力、熱設計の要求に基づいて選定する必要があることがわかる。瞬時電力のほか、ブレーキ継続時間、繰り返しブレーキの周波数、熱容量、放熱条件も考慮しなければならない。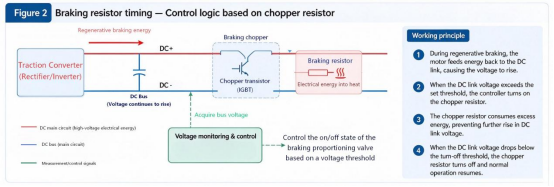
強調すべき点として、ブレーキ抵抗はエネルギー管理システムの一部に過ぎない。ブレーキ中は電力回生と抵抗によるエネルギー消費が同時に行われる場合もあり、その比率はシステム状態と制御戦略で決まる。「まず回生を行い、その後固定的に抵抗ブレーキへ切り替わる」と単純に考えてはならない。
チョッパの投入と調整が母線電圧に依存する以上、制御システムは信頼できる電圧計測情報を取得する必要がある。
ここでの課題は単に「電圧を測れる」ことではなく、計測結果が制御・保護の要件を満たしているかどうかである。
第一にレンジの問題である。牽引給電システムの定格電圧は、あらゆる運転状態における直流母線の実電圧とは等しくない。回生ブレーキ、負荷変動、システム過渡現象によって母線電圧は変動する。そのためセンサの選定には、定格値だけでなく通常運転範囲、予測される電圧変動、想定される過渡過電圧を考慮しなければならない。
第二に動的応答である。ブレーキ時の電圧変化は動的な特徴を持つため、センサはシステム要求に適合した帯域幅と応答性能を備える必要がある。ただしセンサの応答時間=保護システム全体の動作時間ではない。信号調整、コントローラのサンプリング周期、アルゴリズム処理、通信、電力素子の実行プロセスなどが最終的な応答に影響する。
センサの帯域幅が不足すると急激に変化する電圧信号を正しく捉えられず、計測経路に遅延があれば制御システムが取得する電圧情報が実際の状態より遅れてしまう。そのためセンサ性能はシステム全体と整合させる必要があり、単独で特定の指標だけを追い求めてはならない。
第三に電気的絶縁である。直流母線は高電圧電力回路であり、コントローラおよびその計測回路は低電圧インターフェースと絶縁設計の要件を満たす必要がある。電圧センサは高圧側電圧を計測すると同時に、一次‑二次間の絶縁とシステムの安全要件を満たさなければならない。
実際の設計では、センサの絶縁耐圧、沿面距離、空間距離、取り付け方法、周囲環境を確認する。センサ自体が絶縁要件を満たしていても、装置全体の絶縁協調と安全検証の代わりにはならない。
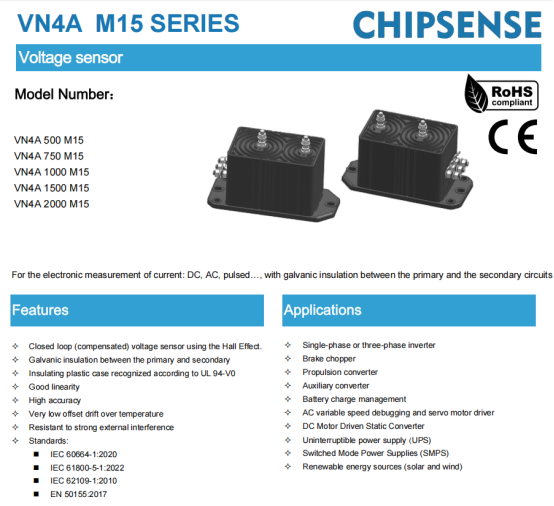
牽引コンバータ、ブレーキチョッパなどの高電圧計測用途では、電気絶縁機能を備えた電圧センサが計測ソリューションの一つとして用いられる。
例えば芯森電子のVN4A M15シリーズは閉ループホール電圧計測方式を採用し、製品仕様書の適用分野には牽引コンバータ、ブレーキチョッパ、地下鉄関連システムが記載されており、システム検討時の候補となり得る。
ただし製品選定は「最大計測電圧」だけで判断してはならない。まず母線の通常動作電圧と予測される電圧変動から適切な型式を選び、次にセンサの出力形式がコントローラの入力インターフェースに適合するか確認する。さらに計測精度、動的応答、絶縁要件、供給電源条件、実装スペースを評価する。
特に定格計測電圧、最大計測範囲、システム許容連続動作電圧は区別しなければならない。これらの指標の意味はそれぞれ異なり、最大計測範囲だけで実際の母線電圧に適用可能か判断してはならない。
閉ループホール電圧センサの場合、型式ごとの変換特性と推奨負荷に合わせて後段の計測回路を設計し、センサ出力が制御システムに正しく読み取られるようにする必要がある。センサ出力信号の変化範囲も後段回路の入力能力に適合させなければならない。
また、製品資料に記載された適用分野や関連規格は、特定の車両で既に検証・実用化されていることを意味しない。車載システムに実際に使用する際は、車両全体の技術要求に基づき選定、設計レビュー、検証試験を実施する必要がある。
地下鉄のブレーキは単に列車を減速させるだけでなく、機械エネルギーと電気エネルギーの変換、回生エネルギーの活用、直流側電圧の動的制御が関わっている。
ブレーキ抵抗は余剰電気エネルギーを消費する役割を担い、ブレーキチョッパが制御戦略に基づき抵抗ブレーキを調整する。そして信頼性の高い母線電圧計測が制御と保護の基礎となる。
牽引システムにおいて重要なのは、センサの個別のパラメータを追い求めることではなく、計測レンジ、動的応答、絶縁性能、後段インターフェースを実際の運転状況に整合させることである。計測部を制御システム全体の中で評価してこそ、意味のある機器選定となる。