


大規模太陽光発電所と聞くと、多くの人は静止した太陽光パネルが広がる光景を思い浮かべる。
しかし、北西ゴビ地域や華北山地などでは、地上発電所の多くが単にパネルを固定するだけではなくなっている。パネルを追尾架台に設置し、太陽の位置に合わせて角度を調整し、パネルができるだけ適切な受光姿勢を保つようにする。
これにより太陽光発電所には、注目されにくい「可動部品」、すなわちモータ、減速機構、追尾軸が登場する。
大規模追尾式太陽光発電所では、駆動ユニットの数は膨大になり得る。これらの機器は屋外に分散配置され、毎日繰り返し動作する。普段の動作幅は大きくないが、強風や積雪、あるいは機械抵抗の増加が発生した際には、速やかに保護動作を実行しなければならない。
このシステムにおいて、基礎的でありながら価値の高いフィードバック信号がモータ電流である。
電流自体が制御器に「ここが固着している」と直接知らせるわけではないが、「モータが軽快に回転しているのか、あるいは負荷がかかり始めているのか」を伝えてくれる。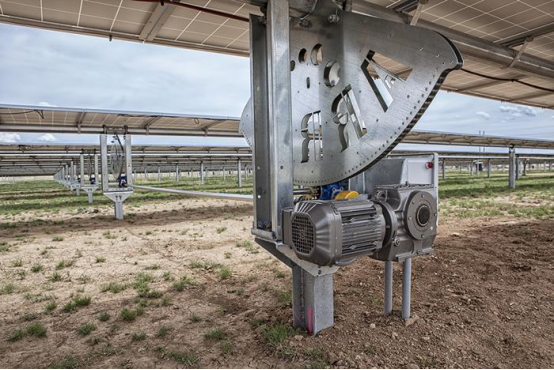
追尾架台は時計のように常に等速回転するわけではない。
太陽の位置変化は緩やかなため、モータが常時稼働する必要はない。実際の制御では、制御器が太陽位置と架台の現在角度から目標位置を計算する。角度のずれが設定条件に達した時点でモータが起動し、架台を少し回転させて停止する。
しばらくすると再び角度ずれが蓄積され、モータが再度動作する。
そのため追尾システムの大半の時間は停止状態にある。
角度センサーは制御器に「架台の現在位置」を伝える役割を担う。一方モータ電流は別の情報、すなわち「架台をこの位置まで動かすためにモータがどれだけの力を使ったか」を提供する。
通常、機械伝達がスムーズであれば、モータ電流は比較的安定した範囲に収まる。
もし追尾軸のベアリングの渋り、伝達機構の抵抗増大、機械構造の異常などが発生すると、同じ動作でもより大きな電流が必要になる。
このため電流信号は機械状態の直接的なフィードバックとなり得る。
電流だけではどのベアリングが故障したかまで診断できないが、「今回の動作が以前に比べて明らかに重い」ことをシステムが検知する助けとなる。さらに角度や動作時間などの情報を組み合わせることで、点検が必要かどうかを判断できる。
これは多数の追尾ユニットが分散配置される大規模発電所で特に有用である。
追尾モータで最も避けたい事態は、通電しているのに期待通り回転しない状態である。
例えば伝達機構の固着、異物の干渉、機械構造の変形などが挙げられる。
このときモータはロックドロータ状態に陥る可能性がある。
モータが正常回転する際には逆起電力が発生し、巻線電流に影響を与える。ロックドロータになると逆起電力が大幅に低下し、ドライバが電圧または電流指令を印加し続けると、巻線電流は急上昇する。
モータ巻線やパワーデバイスにとって、これは好ましくない状況である。
そのため駆動制御器は通常電流をリアルタイムで監視する。電流が設定範囲を超え、一定時間継続した場合、過電流またはロックドロータ保護を起動し、駆動を停止する。
電流センサーの役割は単純である。
モータの現在電流を正確かつタイムリーに制御器に渡すこと。
「ロックドロータかどうか」「停止すべきか」の判断はドライバ内部の制御・保護アルゴリズムが実行する。
この用途で電流センサーに求められる現実的な要件は以下の通り。
通常動作電流をカバーするだけでなく、起動時、過負荷時、異常時の電流変動に耐え、保護動作が必要な場面で測定レンジが不足しないこと。
図解波形:各動作状態における代表的な電流変化
追尾架台のもう一つの特殊な運転モードが強風保護である。
太陽光パネル自体は面積の大きな平板であり、追尾架台に搭載した後は角度によって風荷重が大きく変わる。
そのため風速が設定値に達すると、追尾システムは通常安全停止モードに移行し、パネルを事前に定めた安全角度に調整し、構造にかかる風荷重を低減する。
この動作は通常の太陽追尾とは異なる。
普段の角度調整では架台の運動抵抗は比較的安定しているが、強風環境下では外部荷重が変化し、モータが克服すべき抵抗も変動する。
制御器は架台に動作を完了させるだけでなく、モータ電流を継続的に監視しなければならない。
電流が異常に上昇した場合、それが過負荷による正常な現象なのか、それともロックドロータや機械的異常なのかを判断する必要がある。
積雪の場合も同様である。
一部の追尾システムは特定の角度や動作を利用して雪を滑落させ、積雪の影響を緩和する。このとき架台が受ける重量と機械抵抗が変化するため、モータ電流は制御器が運転状態を判断する重要な信号となる。
つまり追尾架台において電流検知が試されるのは「毎日何度回転するか」ではなく、頻度は少ないが確実に完了させなければならないこれら特殊な運転状況なのである。
追尾架台の電流検知には、蓄電システムや産業用電源とは異なる特徴がある。測定点の数が非常に多くなり得る点である。
大規模追尾式太陽光発電所には多数の駆動ユニットが存在する。電流センサーは 1、2 個設置するのではなく、駆動制御器と共に屋外に分散して実装される。
このときセンサーのサイズ、実装方式、給電方式、コストが重要となる。
各駆動制御器にサイズの大きな高仕様のクローズドループセンサーを使用すると、部材コストが増加するだけでなく、制御器内部のスペースを占有し、組立や配線の複雑度も上昇する。
この用途で望ましい考え方は、十分な測定精度と応答速度を確保しつつ、小型化・PCB 実装対応を図ることである。
ここでオープンループホール素子方式のセンサーが強みを発揮する。
チップセンス(芯森)の AN3V 20 PB50 を例に挙げる。オープンループホール素子方式を採用し、PCB 実装に対応、5V 給電であり、主電流回路にサンプリング抵抗を挿入する必要がない。
定格電流は 20A、測定レンジは ±50A、帯域幅 250kHz、動作温度範囲は‑40℃~105℃である。
追尾架台用小型モータ駆動制御器において、PCB 実装タイプは既存の制御基板設計に容易に組み込める。
さらにセンサーを独立した大型測定モジュールとせず、駆動制御器の電流収集経路の一部として一体化できる点が大きなメリットである。
もちろん 20A の型式が全ての追尾モータに適しているわけではない。
モータの通常動作電流が数アンペアしかない、または起動・ロックドロータ時のピーク電流が ±50A を大きく超える場合は、レンジと型式を再評価する必要がある。
逆に、モータの通常動作電流が十数アンペア程度で、起動や過負荷時に瞬間的な電流変動が発生するケースでは、±50A の測定レンジがピークに対する余裕を与えてくれる。
最終的にはモータの連続動作電流、起動電流、ロックドロータ電流、ドライバ自体の電流制限方針に基づいて選定する。
これは電流センサー選定で見落とされがちなポイントである。
モータ銘板に記載された定格電流だけを見てはいけない。
追尾架台の特徴として、実験室レベルの電流測定精度が必ずしも必要ではない点がある。
制御器が本当に把握したいのは下記の幾つかの状態である。 ‑ 正常回転 ‑ 抵抗の増大傾向 ‑ 起動または過負荷状態 ‑ 電流の異常 ‑ ロックドロータ保護の要否
これらの運転状態を区別するだけであれば、過剰な絶対精度を追求してコストとサイズを増大させる必要はない。
AN3V 20 PB50 の精度は ±1%であり、この種の駆動制御における状態監視・保護用途に対して実用的な電流フィードバック信号を提供する。
もしシステムにおいて電流からモータ出力や効率を精密に計算したり、高度な消費電力解析を実施したりする必要がある場合は、センサーの精度、温度ドリフト、システムキャリブレーションに対する要求が高まるため、同じ方式を安易に適用してはならない。
センサーの性能は制御タスクに適合させるべきである。
追尾架台の制御器は大半が屋外に長期設置される。
夏には金属筐体が直射日光を受け内部温度が大きく上昇し、冬には北西、華北、高標高地域では長期間低温に曝される。
電流センサーにとって重要なのは「室温で測定が正確か」だけではなく、温度変化が生じた際のゼロ点と感度の安定性である。
AN3V 20 PB50 の動作温度範囲‑40℃~105℃は、屋外機器の多くの使用環境をカバーできる。
だからといって実装後に熱設計を考慮しなくてよいわけではない。センサー周辺の PCB の温度上昇、筐体の放熱、部品配置、駆動パワーデバイスが発する熱などは、機器設計段階で総合的に検討する必要がある。
太陽光追尾システムは 20~30 年のライフサイクルで運用される。製品の真の試金石は単回の試験ではなく、長期間の繰返し運転である。
追尾架台は単にパネルを回しているように見える。
しかし制御の観点からは、太陽位置計算、角度フィードバック、モータ駆動、機械伝達、風速監視、安全保護が同時に関わっている。
電流検知は、一見無関係に見える二つの世界をつないでいる。
一方はモータと機械構造、もう一方は制御器内部のソフトウェアアルゴリズムである。
制御器は電流の変化から機械抵抗の異常を検知し、過電流から保護を起動し、角度や風速などの信号と組み合わせて動作が正常に完了したか判断できる。
センサー自体が「この軸が固着した」と判断したり、「今パネルを水平に戻せ」と判断したりするわけではない。
センサーはモータの電流変化を忠実に制御システムに伝える役割を担うだけである。
膨大な数の屋外追尾ユニットにとって、この一見基礎的な信号は、制御器が機械の状態を知る重要な窓口となる。
太陽光発電所は外見上静かになっていく一方、内部の制御システムはますます精緻化している。
毎日数回、わずかな角度だけ動く追尾軸に求められるのは、単なる「回るモータ」ではない。いつ動くべきか、動作が正常か、強風や過大な抵抗が発生したときいつ停止すべきかを判断できる制御システムである。
そして電流検知は、その中で基礎的でありながら欠かせない要素なのだ。